Este circuito controla a velocidade de um motor de corrente contínua de 12 V girando um botão: dois 555 geram pulsos de largura ajustável (PWM) e um MOSFET IRLZ44N liga e desliga o motor 900 vezes por segundo. Serve para ventoinha, bomba de aquário, furadeira de placa ou motor de brinquedo, até 2 A, sem esquentar nada. Nível intermediário: dois circuitos integrados e nenhum ajuste além do próprio botão.
Ele sai do datasheet do NE555 da Texas Instruments (SLFS022K, revisão de março de 2026): o clock é o astável da Figura 6-5, página 12, e o modulador é o circuito que a TI chama de “Pulse-Width Modulation”, Figura 7-3, página 15. A etapa de potência segue o datasheet do IRLZ44N da Infineon (PD-94831) e o do diodo 1N5822 da Vishay (documento 88526). O conhecido 555 sozinho com dois diodos e um potenciômetro ficou de fora: não está em documento de fabricante.
O que você vai precisar
| Ref. | Componente | Valor | Tolerância / potência / tensão | Qtd. |
|---|---|---|---|---|
| U1, U2 | Temporizador NE555 | DIP-8 | bipolar (NE555, não o TLC555) | 2 |
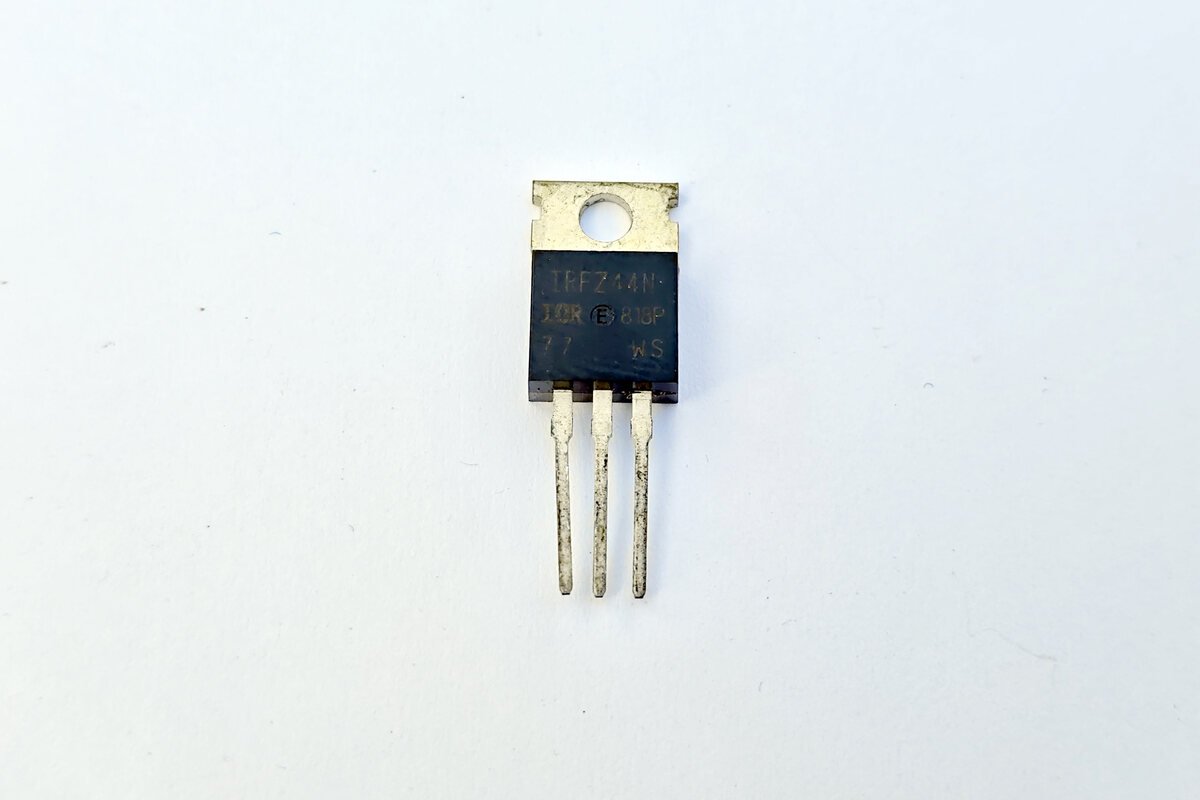
| Q1 | MOSFET canal N IRLZ44N | TO-220 | 55 V, 47 A, gate lógico | 1 |
| D1 | Diodo Schottky 1N5822 | DO-201AD | 40 V, 3 A | 1 |
| RA1 | Resistor | 68 kΩ | 5% — 1/4 W | 1 |
| RB1 | Resistor | 2,2 kΩ | 5% — 1/4 W | 1 |
| RA2 | Resistor | 24 kΩ | 1% — 1/4 W | 1 |
| R1 | Resistor | 240 Ω | 5% — 1/4 W | 1 |
| R2 | Resistor | 120 Ω | 5% — 1/4 W | 1 |
| R3 | Resistor | 100 Ω | 5% — 1/4 W | 1 |
| R4 | Resistor | 100 kΩ | 5% — 1/4 W | 1 |
| P1 | Potenciômetro linear de painel | 1 kΩ | com botão; liga no borne J3 | 1 |
| C1, C2 | Capacitor de poliéster | 22 nF | 5%, 63 V (os dois iguais) | 2 |
| C3 | Capacitor cerâmico | 10 nF | 50 V | 1 |
| C4, C6 | Capacitor cerâmico | 100 nF | 50 V | 2 |
| C5 | Capacitor eletrolítico | 100 µF | 25 V | 1 |
| J1, J2 | Borne de 2 vias | passo 5,08 mm | entrada 12 V e motor | 2 |
| J3 | Borne de 3 vias | passo 5,08 mm | para o potenciômetro | 1 |
C1 e C2 definem a relação entre o clock e a largura do pulso: poliéster de 5% nos dois, do mesmo lote. Cerâmico de 20% aqui é o que faz o motor dar tranco no fim do curso.
Como funciona
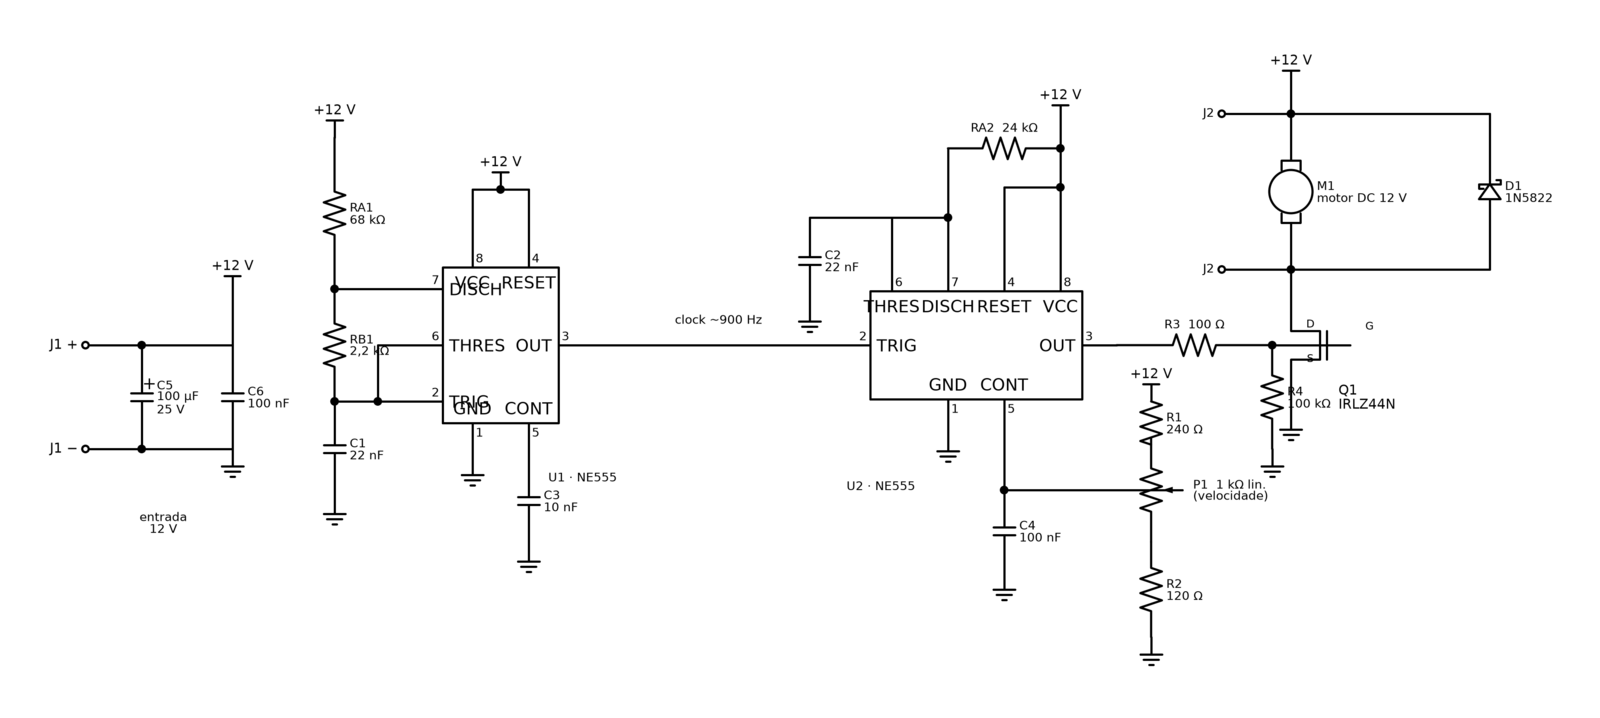
Estágio 1 — o clock (U1). O primeiro 555 é o astável da Figura 6-5: C1 carrega por RA1 + RB1 e descarrega só por RB1. Como RA1 é 31 vezes maior que RB1, a saída fica quase sempre em nível alto e desce por um pulso curtíssimo a cada ciclo, que dispara o segundo 555. Equações 2 e 4 do datasheet:
tL = 0,693 × RB1 × C1 = 0,693 × 2,2 kΩ × 22 nF = 33,5 µs
f = 1,44 / ((RA1 + 2·RB1) × C1) = 1,44 / (72,4 kΩ × 22 nF) = 904 Hz
Estágio 2 — o modulador (U2). O segundo 555 é um monoestável disparado por esse clock, com uma diferença: o pino 5 (CONT), referência do comparador de limiar, que normalmente fica em 2/3 da alimentação, recebe a tensão do potenciômetro. C2 carrega por RA2 a partir de zero e, quando chega à tensão do pino 5, a saída desce. Quanto mais alta a tensão do botão, mais largo o pulso:
tpulso = RA2 × C2 × ln( VCC / (VCC − V5) )
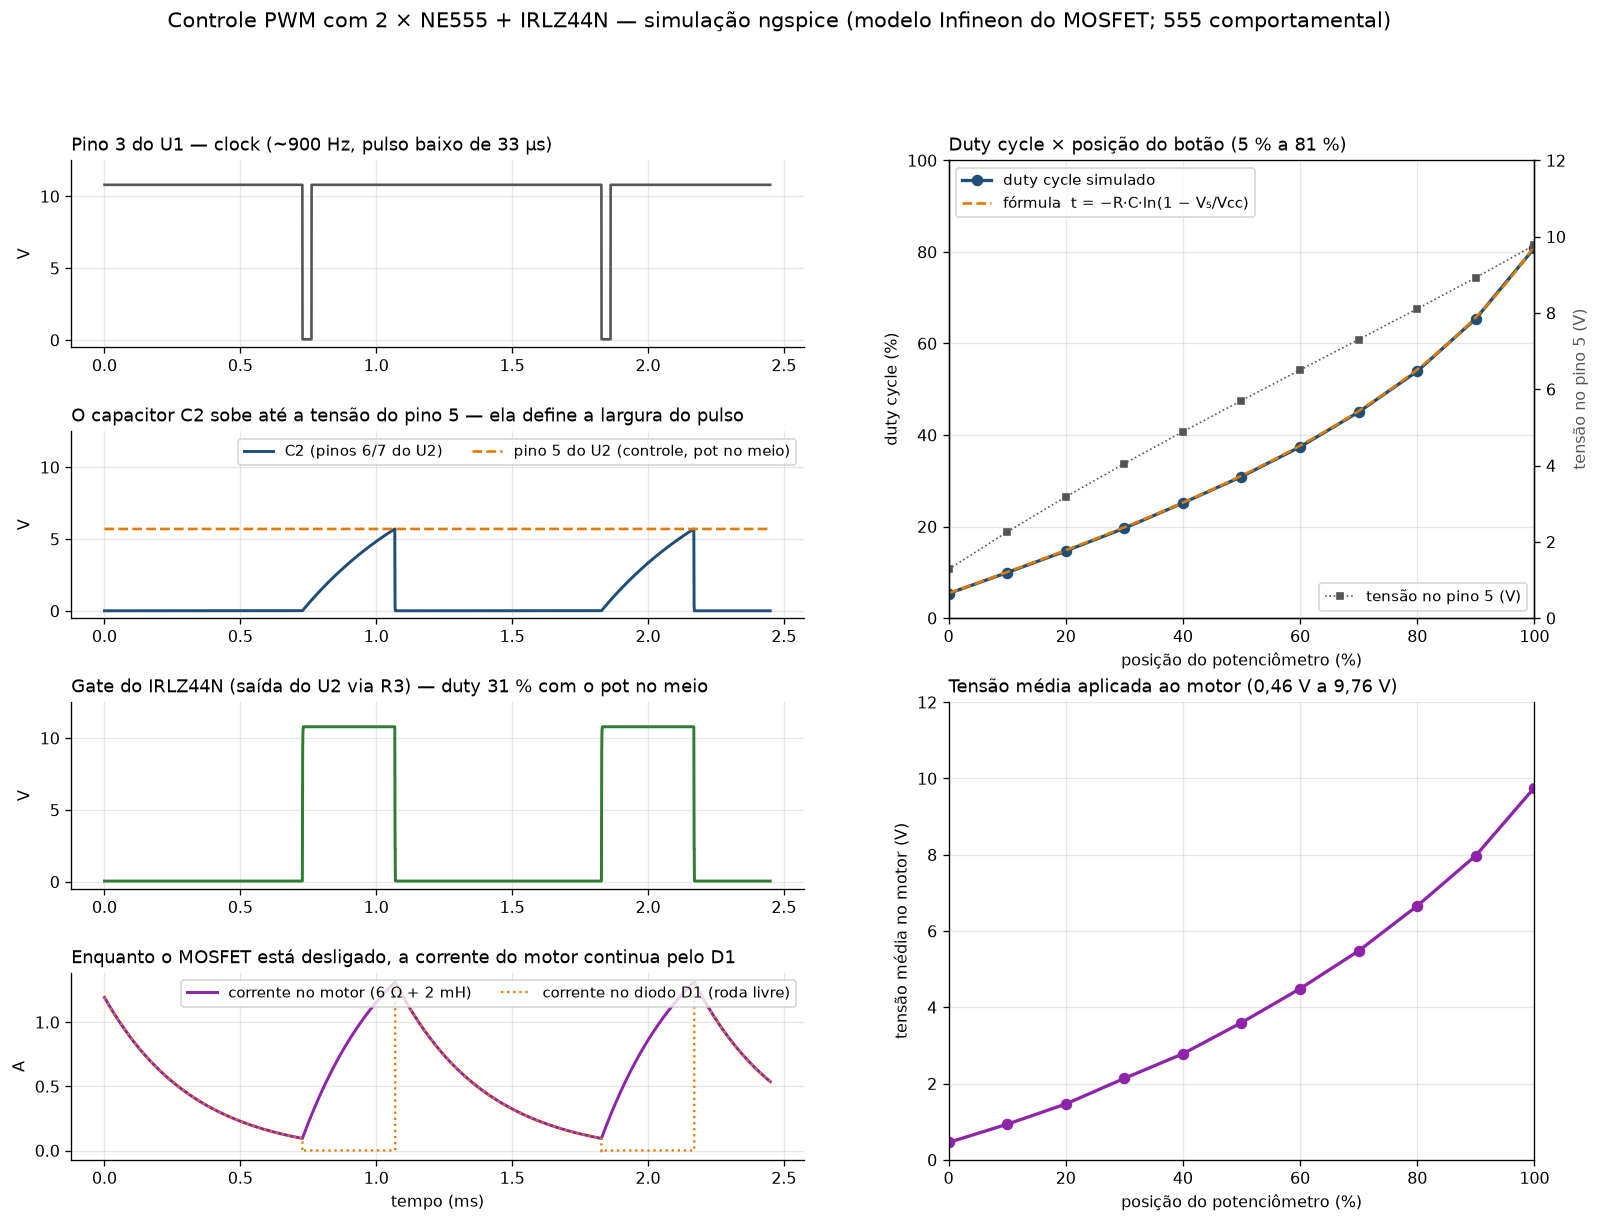
com o botão no meio (V5 = 5,70 V): 24 kΩ × 22 nF × ln(12 / 6,30) = 528 µs × 0,644 = 340 µs → duty cycle de 31%
Com V5 = 8 V a conta vira os conhecidos 1,1 × R × C = 581 µs do monoestável. O datasheet avisa que a relação não é linear (seção 7.2.2.1): o botão parece acelerar no fim do curso. R1 e R2 limitam a faixa do potenciômetro para que o pulso nunca passe do período do clock; se passasse, o monoestável pularia um disparo e o motor cairia pela metade de uma vez.
Estágio 3 — a potência (Q1 e D1). A saída do U2 vai ao gate do IRLZ44N por R3, que limita o pico de corrente do gate a uns 75 mA (o 555 fornece 200 mA). R4 segura o gate em zero enquanto os 555 acordam. O IRLZ44N é de gate lógico: pela tabela da Infineon, no máximo 25 mΩ com 5 V no gate e 22 mΩ com 10 V; com os cerca de 10,5 V da saída alta do 555 (queda típica de 1,7 V) ele está totalmente ligado. Com 2 A, a queda nele é de 44 mV e a dissipação fica abaixo de 0,1 W, sem dissipador.
D1 é o diodo de roda livre: quando o MOSFET desliga, a corrente que o motor insiste em manter circula por ele de volta ao +12 V, em vez de virar pico de tensão no dreno. É de 3 A porque, nas velocidades baixas, ele conduz a maior parte do tempo.
O que a simulação mostrou
Rodamos o circuito no ngspice. O MOSFET usa o modelo SPICE publicado pela Infineon, conferido antes contra o datasheet: 17,8 mΩ com 10 V no gate (máximo 22) e 21,8 mΩ com 5 V (máximo 25); só o limiar de gate do modelo, 2,09 V, passa um pouco dos 2,0 V máximos, sem efeito com o gate acima de 10 V. O 555 é um modelo comportamental nosso, escrito a partir do SLFS022K, porque a TI não publica modelo SPICE do NE555.
O clock bateu: 914 Hz simulados contra 904 Hz calculados (1,1%), com o pulso baixo de 33,3 µs. O monoestável com o pino 5 em 8 V deu 579 µs contra 581 µs (0,3%). De ponta a ponta do potenciômetro, a largura do pulso seguiu a fórmula em todos os onze pontos (erro abaixo de 0,5%): duty cycle de 5,4% a 81%, tensão média no motor de 0,46 V a 9,76 V.
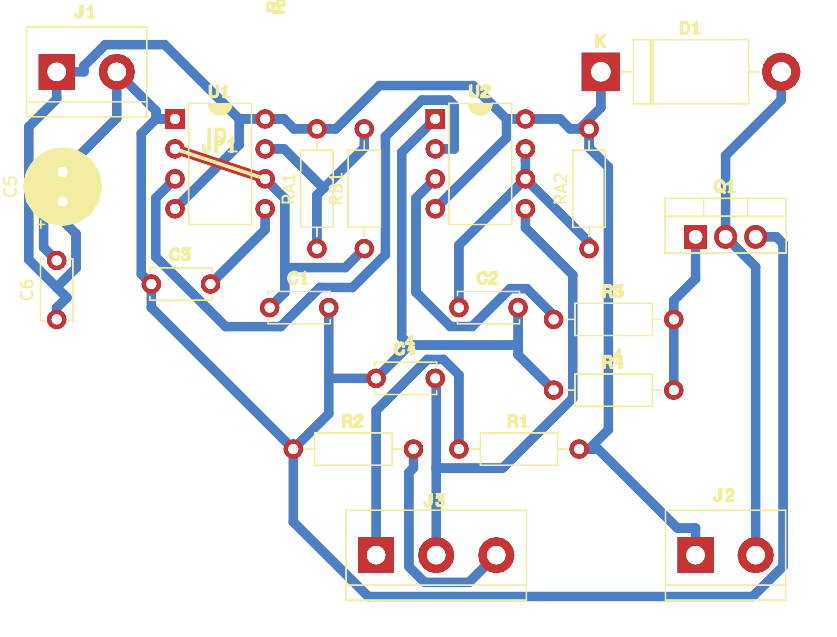
A placa de circuito impresso
A placa foi desenhada no KiCad a partir deste esquema, com os encapsulamentos reais da lista, em face única (70 × 54 mm), trilhas de 0,8 mm e folga de 0,4 mm, medidas que aguentam a transferência térmica em casa. As ligações foram conferidas pino a pino e o roteamento fechou sem ligação pendente e sem violação de folga. Só a ligação dos pinos 2 e 6 do U1 virou o jumper JP1, um fio rígido soldado por cima, marcado na serigrafia.
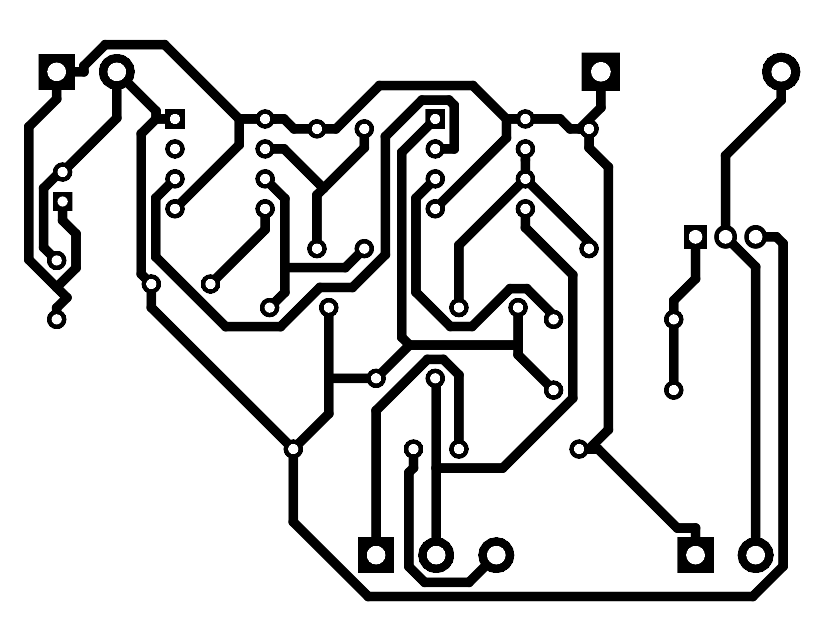
Arquivos da placa:
- PDF do cobre em escala 1:1 — imprima a 100%, sem “ajustar à página”.
- Gerber + furação (ZIP) — para mandar fabricar em qualquer fábrica de placas.
- Projeto KiCad — para mudar o tamanho ou refazer o roteamento.
Montagem
Ordem: os sete resistores, o jumper JP1, os capacitores pequenos, os dois 555 (ou soquetes), o diodo, o eletrolítico, os bornes e o MOSFET por último. Estanhe as trilhas do borne J2 ao dreno de Q1 e ao D1: levam a corrente do motor.
Polaridades. Os dois 555 têm o chanfro (pino 1) no furo quadrado da serigrafia. O D1 tem a faixa do cátodo no lado marcado “K”, que é o lado do +12 V: invertido, ele vira um curto cada vez que o MOSFET liga. O IRLZ44N, com a face marcada para você e a aba metálica para trás, tem gate, dreno e source da esquerda para a direita (datasheet, “Lead Assignments”); na placa, o gate é o furo quadrado.
Calor e curto. Nada precisa de dissipador até 2 A. A aba do IRLZ44N é o dreno, ou seja, o fio do motor: se parafusar um dissipador, isole-o. Alimente primeiro sem o motor, meça o pino 5 do U2 girando o botão e só depois ligue a carga.
Tensões esperadas
Multímetro em tensão contínua, ponteiro preto no negativo. Em sinal pulsado ele mostra a média, que é o que a tabela traz:
| Ponto | O que é | Botão no mínimo | Botão no meio | Botão no máximo |
|---|---|---|---|---|
| U1 pinos 8 e 4 | alimentação | 12,0 V | 12,0 V | 12,0 V |
| U1 pino 5 | 2/3 da alimentação | 8,0 V | 8,0 V | 8,0 V |
| U1 pino 3 | clock (alto 97% do tempo) | 10,5 V | 10,5 V | 10,5 V |
| U2 pino 5 | tensão de controle (botão) | 1,28 V | 5,70 V | 9,78 V |
| U2 pino 3 | saída PWM (média) | 0,58 V | 3,3 V | 8,7 V |
| Borne J2 | tensão média no motor | 0,46 V | 3,6 V | 9,8 V |
| — | duty cycle | 5,4% | 31% | 81% |
| — | frequência | 914 Hz (fórmula: 904 Hz) | ||
Medido em simulação; na bancada aceite ±10%. A parte de controle consome perto de 28 mA: 10 mA típicos por 555 (tabela da TI, não da simulação) mais 8,8 mA da cadeia R1-P1-R2.
Onde costuma dar errado
- Diodo D1 invertido. O motor dá um estalo e o IRLZ44N esquenta em segundos: com o cátodo no dreno, o diodo curto-circuita a fonte toda vez que o MOSFET conduz. Faixa do cátodo no +12 V, sempre.
- Tranco e meia rotação no fim do curso. É o pulso do U2 ficando mais largo que o período do U1, que pula um disparo. Acontece com C1 e C2 de tolerância larga ou de lotes diferentes: troque por poliéster de 5% iguais, ou suba R1 para 270 Ω.
- Apito. A 900 Hz o motor canta, e é normal: é o clock passando pelas bobinas. Para tirar do ouvido, veja “Variações”.
- Ruído reiniciando os 555. As escovas geram picos que podem travar o PWM. C5 e C6 perto dos pinos 8 ajudam, os RESET estão amarrados ao +12 V e o fio do motor não deve passar por cima da placa.
- Alimentação. Não há proteção contra inversão: +12 V no borne errado destrói os dois 555. E o NE555 aguenta no máximo 18 V (máximos absolutos, página 4): para motor de 24 V, não serve sem um regulador para os CIs.
Variações
- Frequência fora do ouvido: C1 e C2 de 2,2 nF (os dois juntos): o clock vai a 9 kHz, o apito some e a faixa de 5% a 81% se mantém. O bipolar vai até 100 kHz; acima disso o datasheet indica o TLC555.
- Começo do curso: R2 de 120 Ω para 220 Ω sobe o mínimo do pino 5 para cerca de 2,1 V e o duty mínimo para uns 9% (o máximo vai a 84%, ainda com margem); R2 em zero zera a saída no começo do curso, e o botão vira também o “desliga”.
- Motor maior: até 3 A o IRLZ44N continua frio (0,2 a 0,3 W), mas o 1N5822 trabalha no limite nas velocidades baixas.
Veja também
- Monte você mesmo: temporizador e pisca-pisca com 555 (monoestável e astável)
- MOSFET: o que é, como funciona e por que queima tanto — Eletrônica do Zero #9
- Motores e cargas indutivas: bobina, diodo de roda livre e a ponte H — Eletrônica do Zero #29
Circuito do fabricante, conferido em simulação; se você montar, mande a foto para a Saber.
Se o que você quer é entender a placa inteira da bancada, e não um circuito de cada vez, o Mapa do Reparo é o nosso acervo de fichas de reparo, organizado por placa e por defeito.